カメラとマイクを使用したモバイルパッシブドローン検出
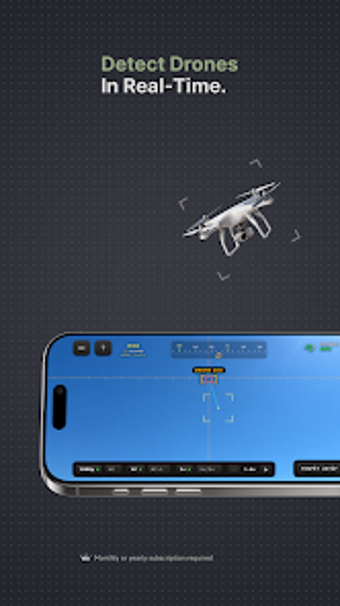
電話のカメラとマイクを使用して、近くの無人航空機を見つけて聞くことができ、リアルタイムで視覚的なシグネチャーとローター音を検出します。Parabellum App Studioは、プライバシー重視の監視のためにセンサーデータをローカルで処理するAndroidユーティリティとしてWard: Drone Detectorを構築しました。視覚モードと音響モード、手動追跡、スマートウォッチアラート、オフラインマップにより、ポータブルで非侵入的な空域認識が必要な不動産所有者やセキュリティスタッフに適しています。
アプリがドローンを実際に検出する方法
Wardは、デバイス上のコンピュータビジョンとリアルタイムオーディオ分析を組み合わせて、視覚マーカーと方向性アラートを生成します。アプリのビジョンモードは、ライブカメラフィードでニューラルネットワーク推論を実行し、約50メートルの範囲でドローンの形状を特定します。アコースティックモードは、ローターとモーターのサインを聞き取り、静かで開けた環境で約70メートルの音を検出できます。マニュアルトラッキングでは、ファインダー内のオブジェクトにロックオンし、視覚的に追跡できます。
Wardがシステムリソースとバックグラウンド操作に与える影響
アプリはセンサーデータをローカルで処理するため、ネットワーク活動が減少しますが、スキャン中はCPUとマイク/カメラへのアクセスが必要です。ローカルAI推論はデバイス上で行われるため、オーディオやビデオをデバイス外に送信せずに検出が迅速に行われます。スマートウォッチ統合により、電話がロックされている間にハプティック通知を提供できるため、ディスプレイが非アクティブなときでもアラートが発生します。オフラインマップを使用すると、接続がない地域で使用するためのゾーンをダウンロードでき、フィールド使用中のライブマップリクエストを回避できます。
フィールド使用の安全性、制限、および実用的な信頼性
Wardは受動的な検出器であり、無線信号を送信したり、ドローン通信に干渉したりしません。開発者は、結果は確率的であり、アプリは認定されたセキュリティシステムではないと述べているため、読み取り値は決定的な証拠ではなく、状況認識として扱うべきです。検出は照明と周囲の騒音に依存するため、ユーザーは夜間に視覚的なヒットが少なく、騒がしい環境で音響検出が劣化することを期待する必要があります。アプリのプライバシー優先の処理により、オーディオとビデオはデバイス上に保持されます。
理解された検出の上限を持つモバイル監視タスクに推奨
Wardは、近くの空域を監視するためにポータブルで非放射性の方法を必要とするプライバシーを重視する個人やセキュリティ担当者に適しています。ローカルAIとスマートウォッチのアラートは、目立たない現場での使用をサポートします。トレードオフは、検出が確率的で環境依存であるため、アプリは単一の真実のソースではなく、より広い状況のワークフローの一要素であるべきです。推奨します。